Conform Go4IT: Mâna robotică inspirată de Familia Addams impresionează prin mobilitatea sa
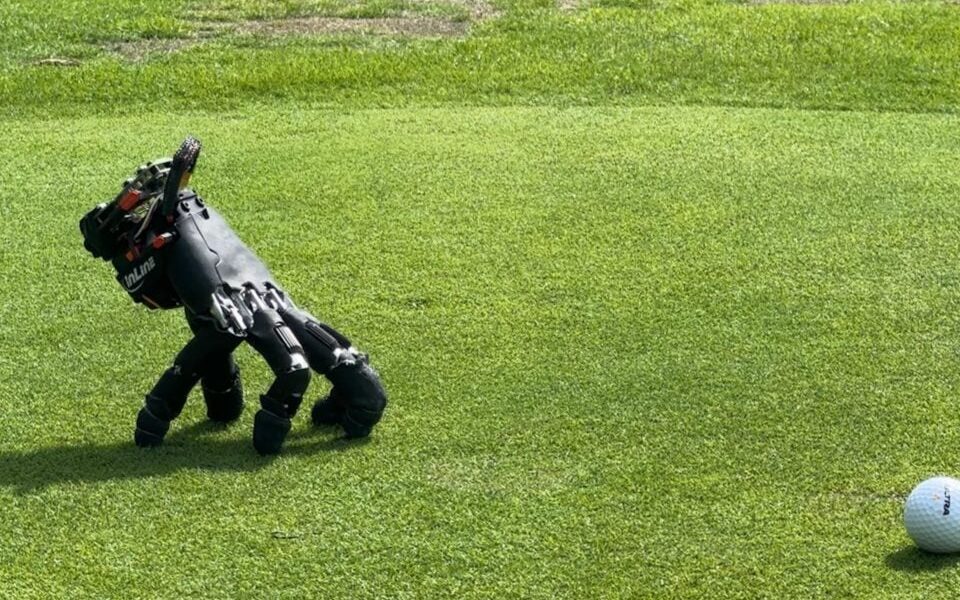
O echipă de cercetători de la Soft Robotics Lab, ETH Zurich, a dezvoltat o mână robotică autonomă, capabilă să se deplaseze folosindu-și propriile degete, o inovație inspirată de faimosul personaj Thing din Familia Addams. Acest prototip revoluționar poate naviga pe diverse suprafețe, poate interacționa cu obiecte și chiar se poate recupera după căzături, demonstrând noi perspective pentru robotică.
Robotul se bazează pe o mână umanoidă standard, cu cinci degete și 20 de articulații actuatoare, echipată cu un modul compact ce include baterie, senzori și hardware de calcul. Cântărind doar 818 grame, mâna robotică detașată este capabilă să funcționeze independent, fără a fi necesară o conexiune la un corp robotic mai mare. Cercetătorii subliniază potențialul acestei tehnologii de a opera în spații de lucru restrânse, acolo unde un braț robotizat convențional ar întâmpina dificultăți.
Abilități uimitoare și aplicații practice
Antrenată într-un simulator specializat, mâna robotică a demonstrat o capacitate remarcabilă de a învăța să meargă și să îndeplinească sarcini complexe, implicând coordonarea fină a degetelor. În timpul testelor, a navigat cu succes pe 14 tipuri diferite de suprafețe, de la asfalt și metal, la iarbă și pietriș. De asemenea, a demonstrat abilitatea de a apăsa comenzi pe tastatură, de a împinge obiecte mici și chiar de a juca un nivel din jocul video Sokoban, controlând tastatura cu degetele sale.
Un aspect deosebit al prototipului este capacitatea sa de auto-recuperare după o căzătură, reușind să se sprijine pe cele cinci degete pentru a-și recapăta stabilitatea. Această funcționalitate deschide noi posibilități pentru roboții care operează în medii imprevizibile sau periculoase. Cercetătorii speră ca acest prototip să fie integrat în viitor în sisteme robotice mai mari, conferindu-le o versatilitate sporită în spațiile construite pentru oameni.
Viitorul mobilității robotice
Folosirea degetelor ca picioare pentru deplasare reprezintă o abordare inovatoare în ingineria robotică. Spre deosebire de picioarele robotice tradiționale, degetele mâinii robotice nu sunt identice, iar sprijinul palmei este înclinat, prezentând o provocare suplimentară în controlul mișcării. Pentru a depăși aceste obstacole, cercetătorii au dezvoltat un algoritm prin care fiecărui vârf de deget i s-a atribuit o poziție țintă, bazată pe poziția naturală a mâinii. Robotul decide apoi, în funcție de sarcina specifică, când și cum să miște fiecare deget pentru a păși.
„Demonstrăm că o mână antropomorfă comercială poate servi drept manipulator mobil autonom”, se arată în lucrarea de cercetare. Această tehnologie ar putea revoluționa modul în care roboții interacționează cu mediul înconjurător, permițându-le să acceseze zone greu accesibile și să execute sarcini delicate cu o precizie sporită. Mobilitatea proprie a mâinilor robotice este considerată un pas important către crearea unor roboți mai adaptabili și mai eficienți în spațiile umane.
Sursa: Go4IT
